
Procházejte propojeným seznamem pomocí rekurze - Java: Vítejte a děkujeme, že jste si vybrali tuto sadu instrukcí, která vám ukáže, jak vytvořit rekurzivní funkci. K pochopení kroků, které budou provedeny, jsou zapotřebí základní znalosti jazyka Java. Celkově by tento 12krokový proces neměl trvat déle
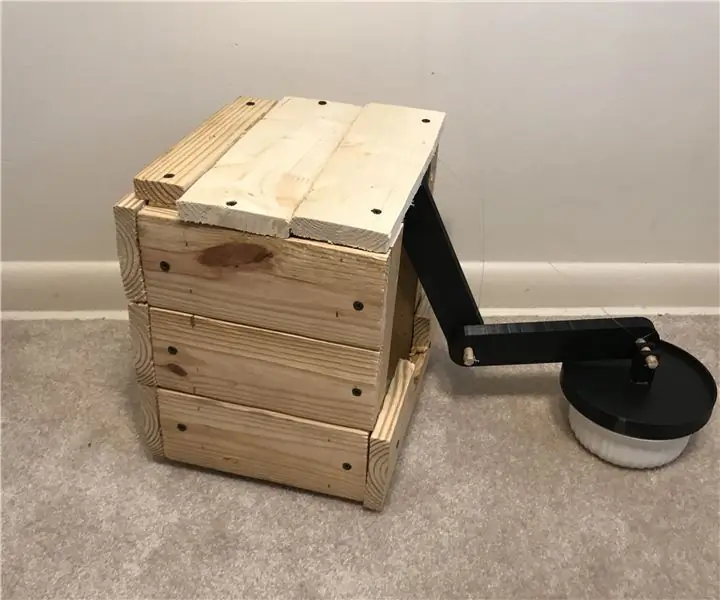
Zařízení na pokrývání mísy pro kočičí mísu: Tento návod byl vytvořen při splnění požadavku projektu Makecourse na University of South Florida (www.makecourse.com) V tomto návodu vám ukážu, jak jsem vyrobil své zařízení pro zakrývání mísy Cat Food. Toto zařízení bylo
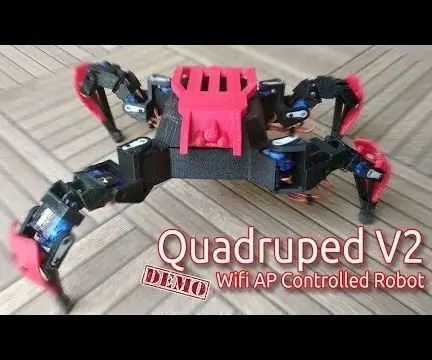
ESP8266 WIFI AP ovládaný čtyřnásobný robot: Toto je návod na výrobu robota 12 DOF nebo čtyřnohého (čtyřnohého) robota pomocí serva SG90 se servopohonem a lze jej ovládat pomocí webového serveru WIFI prostřednictvím prohlížeče smartphonu Celkové náklady na tento projekt se pohybují kolem 55 USD (za Elektronická součástka a plastový robot
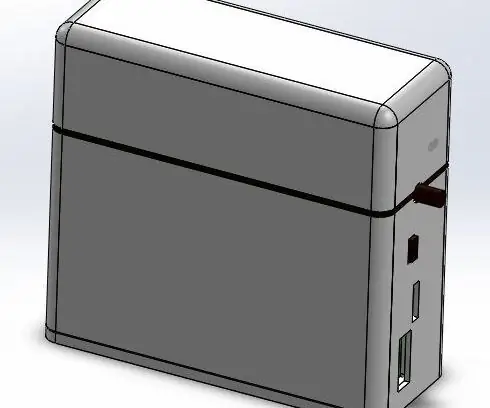
Přenosný čítač mikročástic PM1 PM2,5 PM10: V dnešní době je znečištění ovzduší všudypřítomné a zejména v našich městech. Velká města jsou kořistí po celý rok a úrovně znečištění někdy dosahují (a často jsou jisté) úrovně velmi nebezpečné pro lidské zdraví. Děti jsou extrémně citlivé na
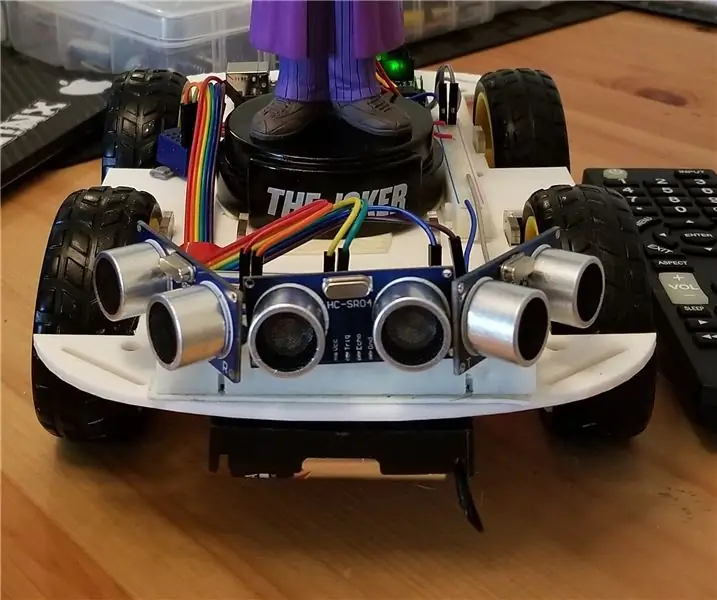
Autonomní dálkově ovládané auto: Tento instruktážní program byl vytvořen za účelem splnění požadavků projektu Makecourse na University of South Florida (www.makecourse.com). Tento projekt ukazuje, jak je Arduino spolu s Dual H-bridge Motor Drive schopné ovládat čtyři
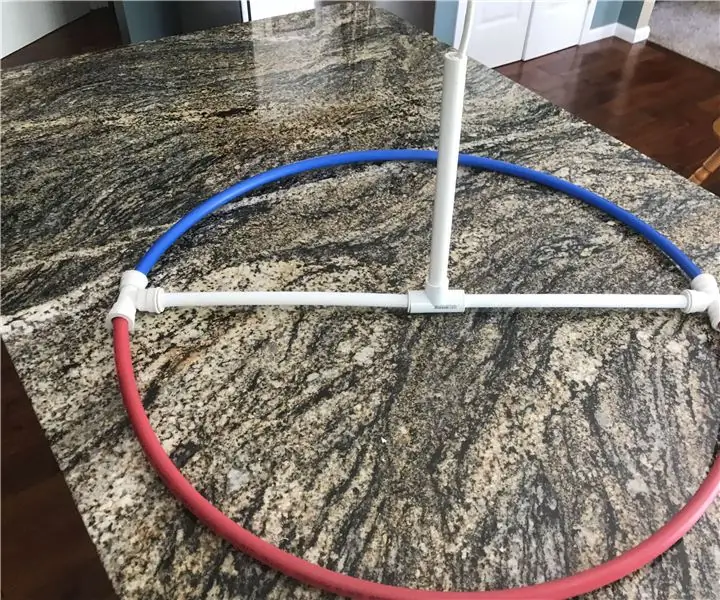
Jen další anténa: Rozhodl jsem se tedy vytvořit anténu ze šrotu, který mám kolem domu. Cílem bylo nekupovat žádný materiál, pokud je to vůbec možné. Vím, že obyčejný člověk by tu neměl tolik harampádí, ale udělal jsem to, a tak jsem se vyzval
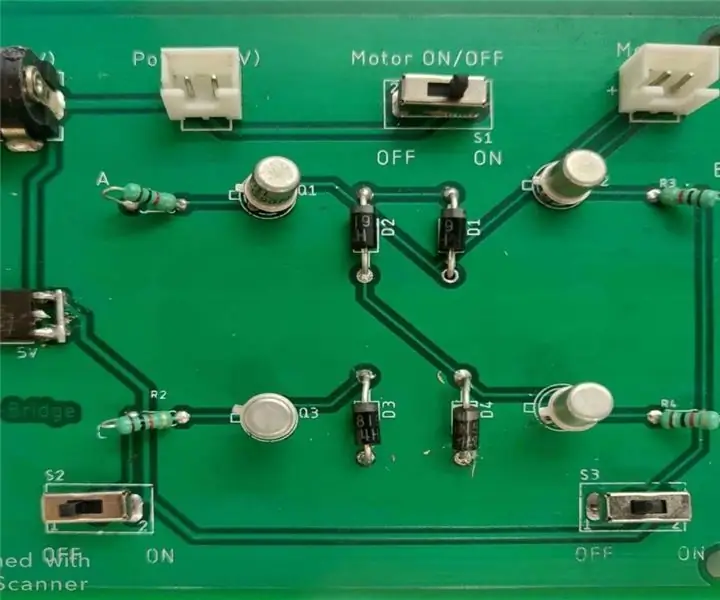
Řízení stejnosměrného motoru pomocí H Bridge: Ahoj lidi! V tomto pokynu vám ukážu, jak vybudovat H Bridge - jednoduchý elektronický obvod, který nám umožňuje aplikovat napětí na zatížení v obou směrech. Běžně se používá v robotické aplikaci k ovládání stejnosměrných motorů. Pomocí H Brid
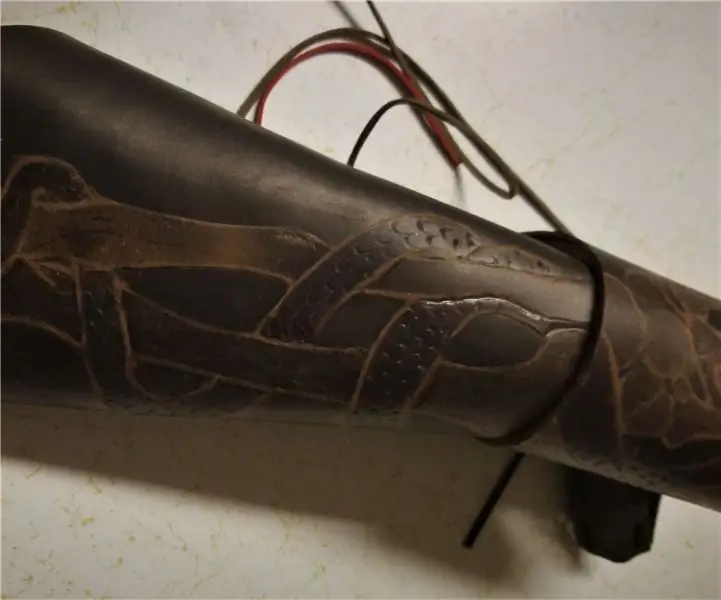
Rukavice senzoru Arduino: Mise: Postavte rukavici se senzory tlaku prstů prostřednictvím konfigurace Arduino Proč: Řešení poškození nervů v levé ruce způsobené Ganglion Cyst Co: Ztráta pocitu v ruce/palci způsobí řetězovou reakci upuštění všeho, co je drženo v

Bom-bidet: Přenosné bidety na trhu jsou určeny pro lidi, kteří mají značný rozsah pohybu ve dvou ramenech. Hubice těchto bidetů je krátká, má omezený zásobník vody a je poddimenzovaná. Kromě toho umístění ruční pumpy nebo zapnutí/vypnutí
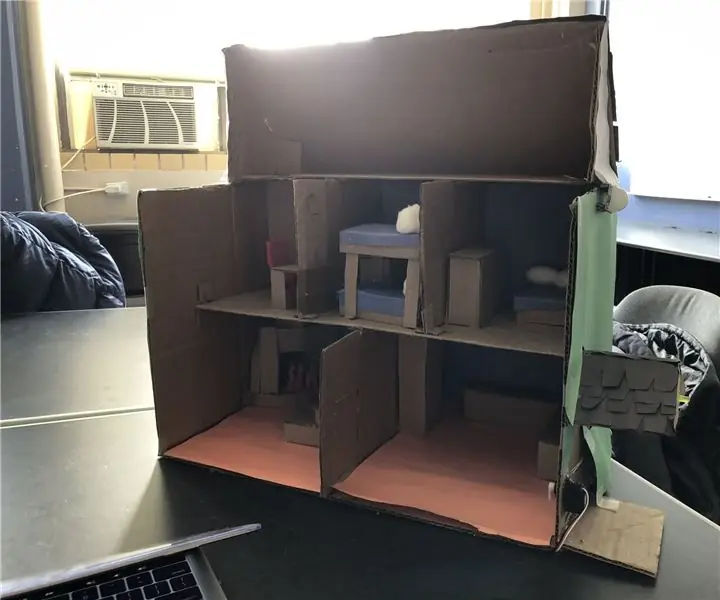
Arduino Smart Home System: V tomto Instructable vám ukážeme, jak vytvořit svůj vlastní inteligentní domácí systém pomocí MATLAB's App Designer s Red Sparkfun. Tento Instructable lze použít k získání základních znalostí o MATLAB's App Designer a také o použití fotoreportu